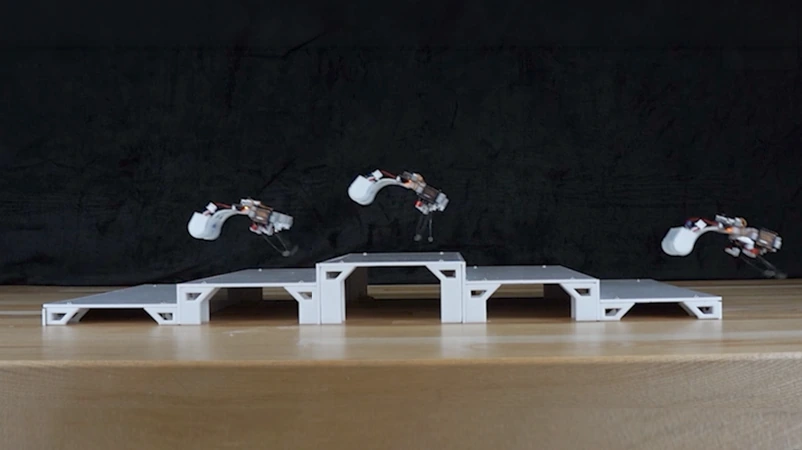
加州大学洛杉矶分校和密歇根大学的工程师研制了一种机器人,利用弹性杆储存能量,再将其释放以实现跳跃。这台原型机重98.2克。
小型电机使弹性杆弯曲并扭转。当变形达到临界点时,杆件会迅速改变形状,将机身向前推出。这种机制能让低功率电机产生短促而有力的推进作用。
实验中,机器人在木材、织物、亚克力、皮革、草地和沙地上移动,还能越过较小的台阶。在全部六种表面上,使用弹性杆的版本都比使用刚性支撑的版本更快。
安装薄而柔软的鳍片后,同一台原型机还能游动、转弯和避开障碍物。研究人员也在放有石块的沙箱中测试了它的转向控制能力。
这项研究发表于《科学进展》。目前,这仍是一台实验装置:研究团队验证的是运动机制,并未推出可供日常使用的成熟机器人产品。