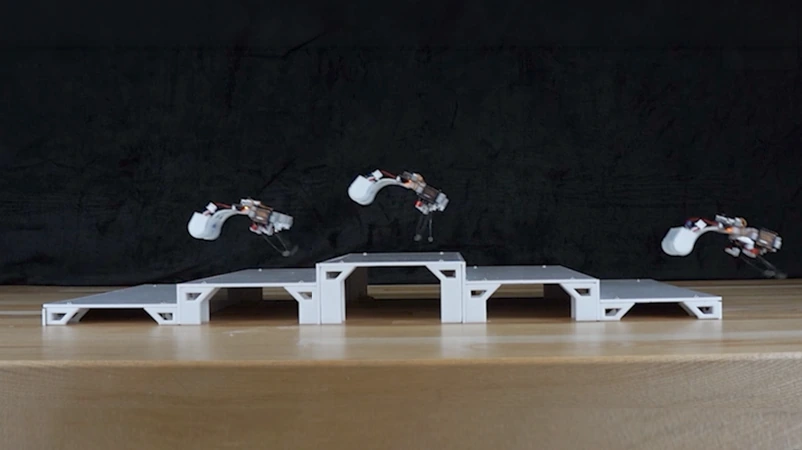
Kaliforniya Üniversitesi Los Angeles (UCLA) ve Michigan Üniversitesi'nden mühendisler, esnek çubuklarda enerji depolayıp bu enerjiyi zıplamak için kullanan bir robot geliştirdi. Prototip 98,2 gram ağırlığında.
Küçük bir motor çubukları büküyor ve buruyor. Deformasyon kritik noktaya ulaştığında çubuklar aniden şekil değiştirerek gövdeyi ileri itiyor. Bu mekanizma, düşük güçlü bir motorla kısa süreli ve güçlü bir itki oluşturuyor.
Deneylerde robot ahşap, kumaş, akrilik, deri, çim ve kum üzerinde ilerledi; küçük basamakları da aştı. Esnek çubuklu model, altı yüzeyin tamamında rijit destekli modelden daha hızlıydı.
İnce ve esnek yüzgeçler takıldığında aynı prototip yüzebildi, dönebildi ve engellerden kaçınabildi. Araştırmacılar, taşların bulunduğu bir kum havuzunda robotun yönlendirilmesini de test etti.
Çalışma Science Advances dergisinde yayımlandı. Robot hâlâ deneysel bir cihaz: araştırmacılar günlük kullanıma hazır bir ürün sunmak yerine hareket mekanizmasını sınadı.