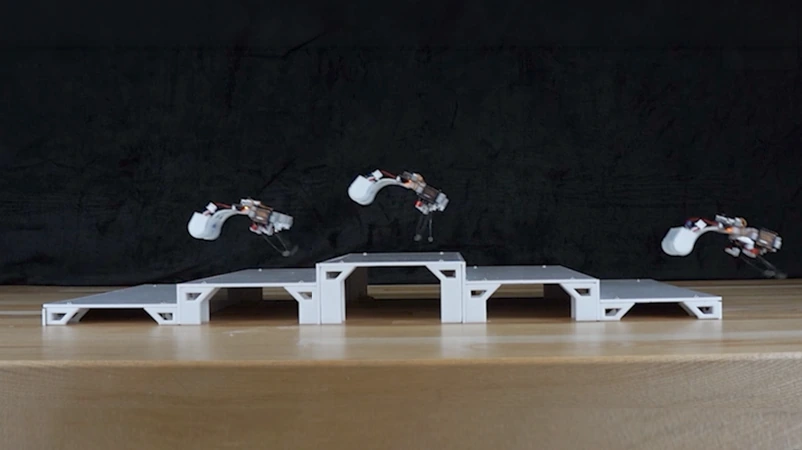
Инженеры Калифорнийского университета в Лос-Анджелесе и Мичиганского университета создали робота, который накапливает энергию в упругих стержнях и высвобождает её для прыжка. Прототип весит 98,2 грамма.
Небольшой мотор изгибает и закручивает стержни. Когда деформация достигает критической точки, они резко меняют форму и толкают корпус вперёд. Такой механизм позволяет получить короткий мощный импульс от маломощного двигателя.
В экспериментах робот двигался по дереву, ткани, акрилу, коже, траве и песку, а также преодолевал небольшие ступени. На всех шести поверхностях версия с упругими стержнями оказалась быстрее варианта с жёсткими опорами.
После установки тонких гибких плавников тот же прототип смог плавать, поворачивать и обходить препятствия. Исследователи также испытали управление в песочнице с камнями.
Работа опубликована в Science Advances. Пока речь об экспериментальном устройстве: авторы проверяли механизм движения, а не представили готового робота для повседневных задач.