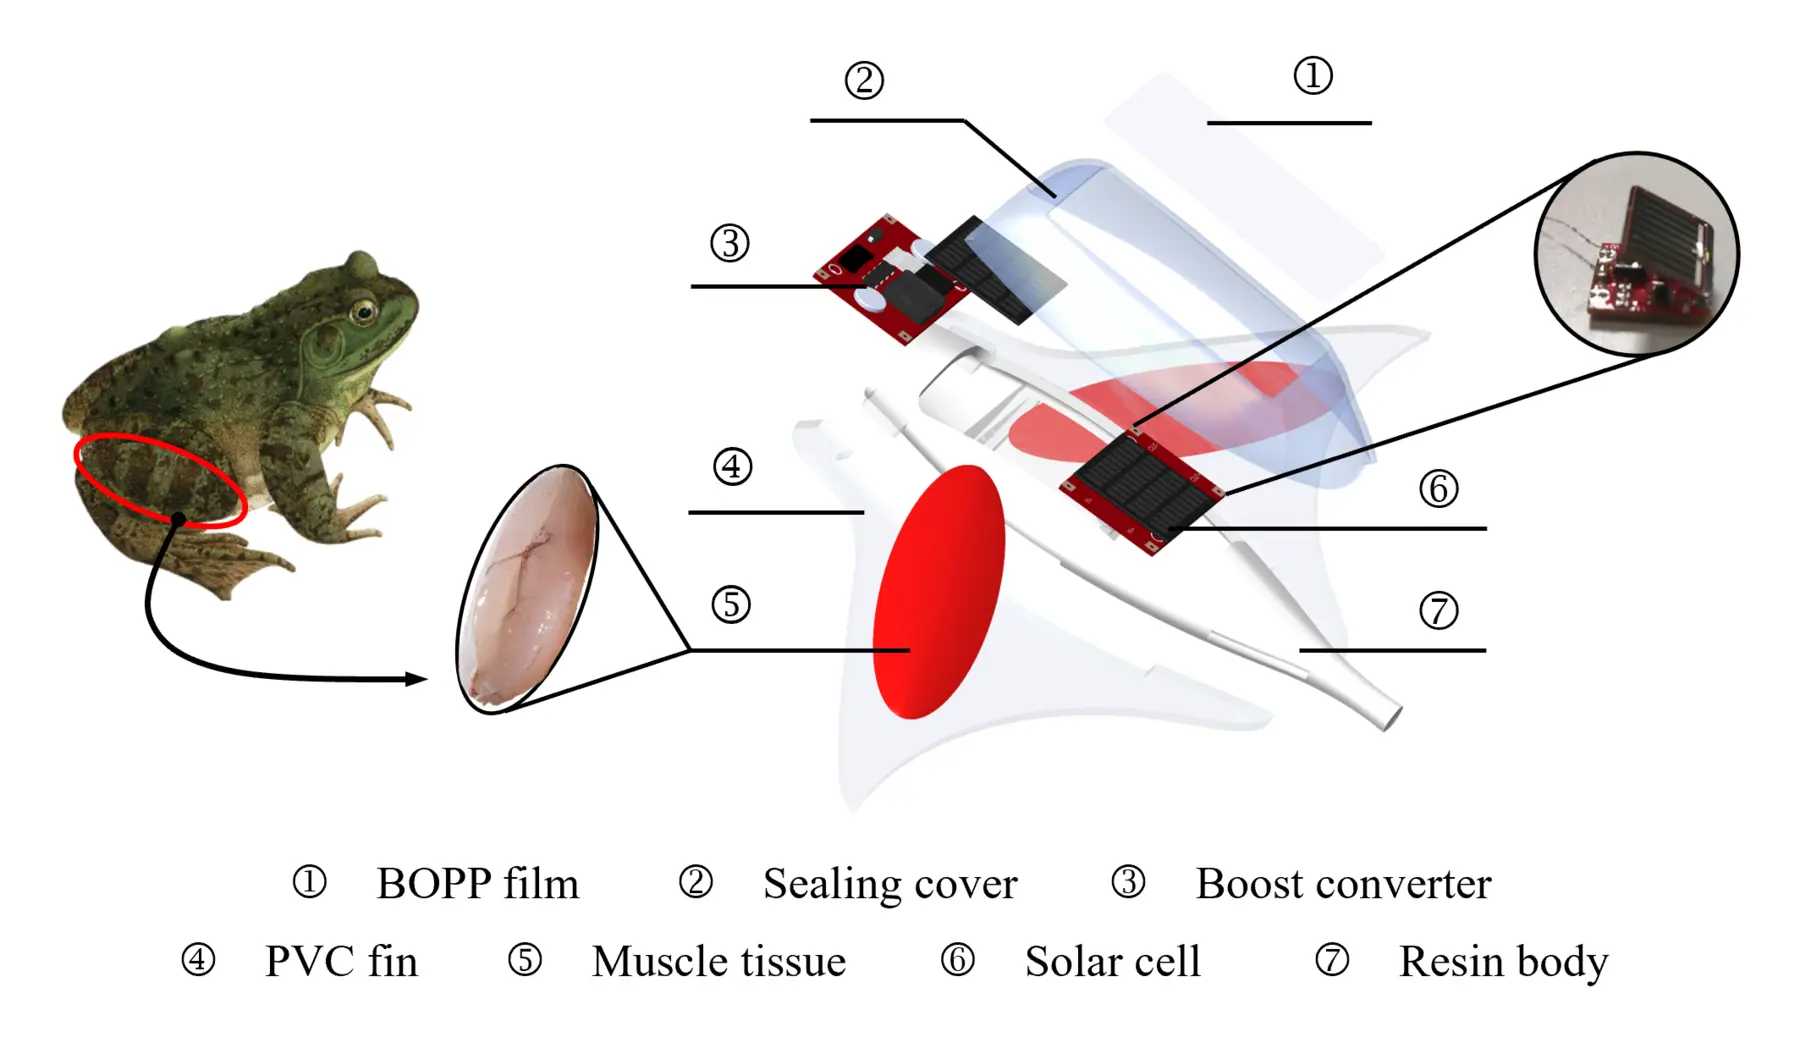
中国科学院沈阳自动化研究所的科研人员研制出一种微型生物混合机器人。它以离体牛蛙肌肉驱动鳍部,并通过近红外光进行控制。
以光代替导线
机器人背部的小型太阳能电池将红外光转换为电信号,引发肌肉收缩。研究人员将激光照射左侧或右侧面板,可让机器人直行、转弯、绕圈和调头。
机器人的平均速度约为每秒2.7厘米,最多可携带5克载荷,还能在陆地上缓慢移动。
目前仍是实验室原型
在培养条件下,肌肉对刺激的反应最多可维持11天,并能稳定驱动机器人7天。组织寿命有限,系统又依赖外部红外光源,因此目前尚无法自主运行。
未来,这类装置可用于监测浅水生态系统和研究水生生物。